Bölüm 1:Transsakkadik entegrasyon sınırlı bir bellek kaynağına dayanır
Mar 18, 2022
daha fazla bilgi için:ali.ma@wecistanche.com
Lütfen Bölüm 2 için buraya tıklayın
Tıklahafıza için cistanche faydaları ve yan etkileri
Sakkadik göz hareketleri, retina üzerine düşen görüntünün büyük ölçekli dönüşümlerine neden olur. Her sakkaddan sonra görsel işlemeyi yeniden başlatmak yerine, görsel sistem sakkad sonrası bilgiyi sakkaddan önceki görsel girdiyle birleştirir. En önemlisi, her bilgi kaynağının göreceli katkısı, optimal entegrasyon ilkeleriyle tutarlı olarak kesinliğine göre ağırlıklandırılır. Görsel çalışma gibi sınırlı kaynaklara sahip bir mağazada sakkadik öncesi girdi sağlanırsa, bunun mantıklı olduğunu düşündük.hafıza, doğruluğu, saklanan öğelerin sayısına ve bunların dikkat önceliğine bağlı olacaktır. Gözlemciler, bir sakkad sırasında farkedilemez bir şekilde değişen uyaranların rengini tahmin ettiler ve raporların, sakkadik öncesi ve sonrası değerler arasındaki sürekliliğe nerede düştüğünü inceledik. Sakkadik sonrası renge yönelik önyargı, sakkadik öncesi gösterimin kesinliği azaldıkça sakkadik sonrası girdinin artan ağırlığıyla tutarlı olarak, önceden sakkadik ekranın ayarlanan boyutu ile arttı. İkinci bir deneyde, transsakkadik olup olmadığını araştırdık.hafızakaynaklar, öncelikli olarak dikkatle öncelik verilen öğelere tahsis edilir. Bir ok işareti, rapor için seçilme olasılığı daha yüksek olan bir sakkadik öncesi öğeyi gösterdi. Tahmin edildiği gibi, geçerli ipuçları, sakkadik öncesi renge doğru yanıt hassasiyetini ve önyargılı yanıtları artırdı. Transsakkadik entegrasyonun sınırlı bir temele dayandığı sonucuna varıyoruz.hafızasakkadik öncesi uyaranlar arasında esnek bir şekilde dağıtılan kaynak.

İnsan görme keskinliği foveada en yüksek seviyede olduğundan ve eksantrikliğin bir fonksiyonu olarak azaldığından, ilgilendiğimiz nesneleri yüksek keskinlikte foveal görüşe getirmek için sık sık gözlerimizi hareket ettiririz (Yarbus, 1967). Ancak, bakışımızı tek bir yere yönlendirmek
mutlaka onu başkalarından geri çekmek anlamına gelir. Göz hareketinin neden olduğu yer değiştirmeler boyunca ayrıntılı ve sabit sahne algısını desteklemek için, transsaccadik entegrasyon olarak bilinen bir süreçte mevcut foveal girdiyi desteklemek için önceki sabitlemelerden elde edilen bilgilerin kullanılabileceği öne sürülmüştür (Irwin & Andrews, 1996).
Transsakkadik entegrasyon, şimdiki zamanda performansı kolaylaştırmak için yakın geçmişten gelen bilgilere dayandığından, sezgisel bir hipotez, görsel çalışmadır.hafızasürece katkıda bulunur (Aagten-Murphy & Bays, 2019; Irwin, 1991; Prime, Vesia ve Crawford, 2011). Çalışan bellek, bilişsel işleme için kullanılabilir kılmak için sınırlı miktarda bilgiyi aktif bir durumda tutabilen kısa süreli depolamayı ifade eder (Baddeley ve Hitch, 1974). Görsel çalışma belleğinin algısal süreçleri de destekleyebileceği fikri, belirsiz algıyı çözmede zaten yer aldığı için yeni bir fikir değil (Kang, Hong, Blake ve Woodman, 2011; Scocchia, Valsecchi, Gegenfurtner ve Triesch, 2013). , görsel arama (Desimone & Duncan, 1995) ve sıralı uyaran yanlılıkları (Bliss, Sun ve D'Esposito, 2017; Fritsche, Mostert ve de Lange, 2017).
Çalışırken tutulan sakkadik öncesi nesne bilgisihafıza- sakkad tarafından indüklenen retina kaymasını hesaba katan uygun dönüşümlerle (Bays & Husain, 2007; Bridgeman, Van der Heijden ve Velichkovsky, 1994; Burr & Morrone, 2011) - postürü geliştirmek için ek bir bilgi kaynağı olarak hizmet edebilir. -sakkadik algı. Önceki araştırmalar, yani ağırlıklı bir ortalama olarak, her bir girdinin göreceli güvenilirliğini hesaba katar (Oostwoud Wijdenes, Marshall ve Bays, 2015). Bağımsız gürültünün ortalamasını alarak elde edilen entegre algı, her iki kaynaktan da tek başına olduğundan daha fazla hassasiyet gösterebilir (Ganmor, Landy ve Simoncelli, 2015; Wolf ve Schutz, 2015).
Sezgiselliğine rağmen, görsel çalışmanın dahil olduğuna dair doğrudan kanıthafızatranssakkadik entegrasyonda seyrektir. Birkaç çalışma, araya giren sakkadların işleyen bellek görevleri üzerindeki etkisini incelemiştir. Prime, Tsotsos, Keith ve Crawford (2007), sonraki uyaran sunumları arasında bakış pozisyonunun korunduğu veya değiştirildiği koşullar arasında bir değişiklik ayrım görevinde hiçbir fark gözlemlemedi, bu da sakkadların kendi başlarına görsel çalışmanın işleyişini bozmadığını öne sürdüler.hafızane de ayrı bir transsaccadic deposuyla değiştirmeyin. Ancak duyarlı yöntemlerin kullanıldığı iki çalışmahafızakesinlik (Melcher ve Piazza, 2011; Schut, Van der Stoep, Postma ve Van der Stigchel, 2017; Shao ve diğerleri, 2010), görsel bir öğeye seğirme yapmanın görselle alakasız olduğunu buldu.hafızagörev, çalışan bellek içeriğinin set boyutunu bir öğe artırmaya eşdeğer bir performans düşüşüyle birlikte bellek dizisi için sonraki geri çağırma hassasiyetini bozdu (Schut ve diğerleri, 2017). Bu, bellek kaynaklarının sakkad hedefine tahsis edilmesinin zorunlu olduğunu göstermektedir.
transsakkadik entegrasyon, ancak görsel çalışmanın kullanımıyla da tutarlıdır.hafızadiğer algısal veya bilişsel süreçleri kolaylaştırmak için, örneğin görsel aramayı kolaylaştırmak (Oh & Kim, 2004; Woodman & Luck, 2004) veya sakkaddan sonra dikkat kaymaları (Hollingworth & Matsukura, 2019).
Bugüne kadar, çalışanların katılımını destekleyen en doğrudan kanıthafızaTranssakkadik entegrasyonda, Stewart ve Schütz (2018) tarafından yapılan bir çalışmadan gelmektedir. Önceki çalışmalarda olduğu gibi, bu yazarlar, sakkadik öncesi ve sonrası girdinin optimal entegrasyonuna dayanan tahminlere yakın olan tek bir uyaranın tahmininde transsakkadik performans avantajları gözlemlediler. Bununla birlikte, aynı görevi tipik bir tek öğeli görsel çalışmanın bakım süresi içinde yerleştirdiklerindehafızaGörev, uyaranın en iyi bireysel görünümü üzerinde (sakkadik öncesi veya sonrası) önemli bir performans faydası bulamadılar. Başka bir deyişle, görsel bir işleyen bellek yükünün getirilmesi, transsakkadik entegrasyon için kanıtları ortadan kaldırdı. Bu sonuç, çalışmanın mevcudiyetini kuvvetle önermekle birliktehafızaentegrasyonun faydalarını elde etmek için önemlidir, çift görevli tasarım kesin rolünü belirsiz bırakır. Ek olarak, birden fazla öğenin çalışma sırasında aynı anda tutulabileceğine dair kapsamlı kanıtlar göz önüne alındığında, bir öğenin bellek yükünün transsakkadik entegrasyonu neredeyse tamamen ortadan kaldırdığı bulgusu beklenmedik bir durumdur.hafıza(diğer transsakkadik etkilerin birden fazla kapasiteye sahip olduğuna dair kanıtlar için ayrıca bkz. Melcher, 2009; Melcher & Fracasso, 2012).
Görsel çalışmanın tanımlayıcı özelliklerinden birihafızatutabileceği bilgilerin çok sınırlı olmasıdır (Alvarez ve Cavanagh, 2004; Cowan, 1998; Luck ve Vogel, 1997). Analog rapor görevlerinde bu sınır, bellekteki öğe sayısı arttıkça hatırlama doğruluğunda bir düşüş olarak kendini gösterir (Ma, Husain ve Bays, 2014; Schneegans, Taylor ve Bays, 2020; van den Berg, Shin, Chou, George , & Ma, 2012; Zhang & Luck, 2008). Ek olarak, çalışmahafızatahsis esnektir, dolayısıyla kaynaklar davranışsal önceliğe dayalı olarak belirli öğelere tercihli olarak yönlendirilebilir (Bays, 2014; Bays & Husain, 2008; Oberauer & Lin, 2017; Schmidt, Vogel, Woodman ve Luck, 2002; Yoo, Klyszejko, Curtis , & Anne, 2018). Bu çalışmada, iş dağılımının nasıl yapıldığını araştırdık.hafızasakkadik öncesi öğelere transsakkadik entegrasyonu etkiler. Hassas ve dereceli bir çalışma tahmini elde etmek içinhafızatahsisinde, ana performans ölçütümüz olarak bir öğenin renginin tahmininde sakkadik öncesi ve sonrası girdilerin nispi ağırlığını kullandık. Daha önceki çalışmalara dayanarak (Ganmor, Landy ve Simoncelli, 2015; Oostwoud Wijdenes ve diğerleri, 2015; Wolf ve Schutz, 2015), bu ağırlıklandırmanın sakkadik öncesi ve sonrası bilgilerin göreceli güvenilirliğini yansıtmasını bekliyorduk.
Deney 1:
Burada, sakkadik öncesi küme boyutunu manipüle ederek transsakkadik entegrasyonun sınırlı bir kaynağa bağlı olup olmadığını araştırdık. Görsel çalışmanın rolü isehafızaTranssakkadik entegrasyonda sakkadik öncesi girdiyi depolamaktır, sakkadik öncesi görüntüdeki öğelerin sayısı arttıkça entegrasyon için mevcut olan bilgilerin kalitesinin düşmesini beklerdik. Bu öngörüyü test etmek için, uyarıcı diziyi geçerek yatay bir sakkad yürütmelerini istemeden önce, gözlemcilere çevresel görüşlerinde bir ila dört renkli disk sunduk. Sakkad sırasında, disklerden biri hariç tümü kayboldu ve kalan diskin rengi biraz değişti. Katılımcılardan bu diskin rengini bildirmeleri istendi ve her girdiye atanan ağırlığı değerlendirmek için sakkadik öncesi ve sonrası renklere göre tepkilerinin dağılımını kullandık. Renk değişimi küçük olduğundan ve göz hareket ederken meydana geldiği için katılımcıların çoğunlukla farkında olmamalarını bekledik. Bu varsayımı, deneyi takiben yapılandırılmış bir bilgilendirmede test ettik.
yöntemler
Katılımcılar
20 ila 35 yaşları arasında (ortalama=24.7) on dört katılımcı (9 kadın) deney 1'e katıldı.
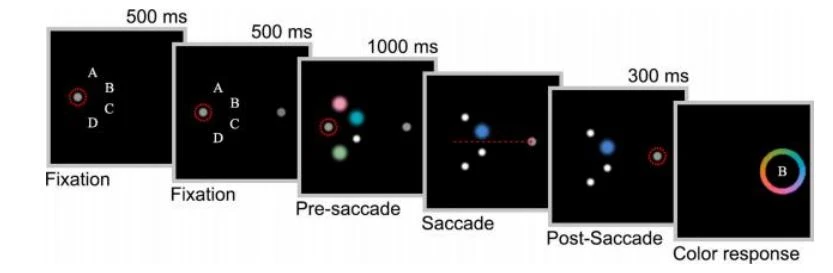
Şekil 1. Deneme 1'deki (ölçeklendirilmemiş) örnek deneme dizisi, set boyutu üç olan bir deneme için. Kesikli kırmızı daireler bakış sabitlemelerini temsil eder. Kesikli kırmızı ok sakkad vektörünü temsil eder. Uyarı, bakış ekranın dikey orta çizgisini geçtiği anda değişti. Renk değişimi, açıklama amacıyla abartılı.
Katılımcılar normal veya düzeltilmiş-normal görme keskinliği bildirdiler. Çalışmadan önce yapılan bir tarama testi (Ishihara, 1972) ile normal renk görüşü sağlandı. Katılımcılar deneyin amacı konusunda naif davrandılar ve bunu saatte 10 sterlinlik bir ödeme ile telafi ettiler. Deneyler, Cambridge Psikoloji Araştırmaları Etik Kurulu tarafından onaylandı.
Bilgilendirilmiş onam Helsinki Deklarasyonuna uygun olarak alındı.
Cihaz ve uyaranlar
Uyarıcılar 27 inçlik bir Asus ROG PG279Q monitörde sunuldu (144 Hz yenileme hızı, 2560 × 1440 piksel, ULMB modu ve Hız aşırtma devre dışı)
60 cm görüş mesafesinde. Ekranın arka planı deney boyunca siyahtı (0,3 cd/m2). Göz konumu, masaya monte edilmiş bir EyeLink 1000 (SR Research) kullanılarak çevrimiçi olarak izlendi. Uyaran üretimi ve sunumu, Psikofizik Araç Kutusu (Kleiner, Brainard ve Pelli, 2007) kullanılarak Matlab'da uygulanmıştır. Özel kod, 1000 Hz'de eşzamansız olarak örneklenen ekran ve göz izleyiciyi senkronize etmek için PC yonga setinin Yüksek Hassasiyetli Olay Zamanlayıcısını kullandı. Yaklaşık 11 ms'lik bir ortalama giriş gecikmesi ölçtük (ekranı güncellemek için bir yazılım talebi ile istenen parlaklık değişikliğinin yüzde 90'ının tamamlanması arasındaki aralık olarak tanımlanır), bu ekran için daha önce rapor edilen değerlerle (Fabius, Fracasso, Nijboer, & Van der Stigchel, 2019; Zhang ve diğerleri, 2018).
Tasarım ve prosedür
Deneme dizisi Şekil 1'de gösterilmiştir. Her deneme, tek tip siyah bir arka plana (0) karşı gri bir sabitleme noktasının (çap 0.5 derece görsel açı, 71,3 cd/m2) sunumuyla başladı. .3 cd/m2). Sakkad yönüne bağlı olarak, sabitleme noktası ekran merkezinin solunda veya sağında 6 derece göründü. Dört harf (A, B, C ve D) olası uyaran konumlarında, sabitleme noktasında merkezlenmiş 4 derece yarıçaplı hayali bir daire üzerinde, açısal konumlarda (–60 derece, –20 derece, artı 20 derece) sunuldu. , ve artı 60 derece) nerede
0 derece, ekranın ortasına doğru yatay yöndedir. Fiksasyon, bir süre boyunca fiksasyon noktasının 2 derece içinde tutulduktan sonra
500 ms, birinci sabitleme noktasından itibaren 12 derecelik bir yatay yer değiştirmede (ve dolayısıyla gerekli sakkad genliğinde) ikinci bir nokta (sakkad hedefi) belirdi. Bu nokta, gözlemcilerin sinyali aldıktan sonra kaçmaları gereken yeri gösteriyordu. Dört uyaran konumunun hem sakkadik öncesi hem de sakkadik sonrası sabitleme noktalarından aynı anda eşit uzaklıkta olacak şekilde düzenlenmesinin mümkün olmadığına dikkat edin. Dört pozisyonun tümünü sakkadik öncesi fiksasyondan eşit uzaklıkta yapmayı seçtik, bunun sonucunda A ve D pozisyonları sakkadik sonrası fiksasyon noktasından B ve C'den (10.0 dereceye karşı 10.0 derece) daha uzaktaydı.
500 ms daha fazla sabitlemeden sonra, harfler bir, iki, üç veya dört renkli diskle (1 derece çapında) değiştirildi. Renkler CIELAB uzayındaki bir daireden rastgele çizilmiştir (L=74, orijin a=b=0, yarıçap 40). Birden üçe kadar ayarlanmış boyutlar için boş konumlar rastgele seçildi, denemeler arasında dengelendi ve uzamsal belirsizliği azaltmak için gri yer tutucu noktalarla (çap olarak 0,3 derece) dolduruldu. Bu sakkadik öncesi görüntü 1000 ms için sunuldu. 1000 ms daha sonra, orijinal sabitleme noktası kayboldu ve aynı anda bir bip sesi duyuldu,
Katılımcıyı seğirme hedefine mümkün olduğunca çabuk bir göz hareketi yapması için işaret etmek.
Bakış, ekranın dikey orta çizgisini geçtiğinde, sakkadik öncesi öğelerin biri hariç tümü (denemeler arasında dengelenen konum) yer tutucu noktalarla değiştirildi. Kalan (yani, sakkadik sonrası) öğenin rengi, renk çemberinde saat yönünde (CW) veya saat yönünün tersine (CCW) 25 derece kaydırıldı. Bu kaymanın yönü rastgele seçilmiştir. Sakkadik sonrası öğe, göz izleme yazılımı tarafından sakkad kayması tespit edildikten sonra 300 ms'ye kadar görüntülendi.
sakkadik sonrası nesne, sakkadik sonrası sabitleme noktasının etrafında bir renk çarkı (çapı 5 derece; rastgele döndürülmüş) belirdi. Tekerleğin ortasında post-sakkadik öğenin konumunu gösteren bir harf görüntülendi. Katılımcılardan, harfle gösterilen öğenin hatırlanan rengiyle en iyi eşleşen çark üzerindeki rengi tıklamaları istendi. Harfler, hangi öğenin rapor edileceğini belirtmek için maskelemeyen bir işaret olarak kullanıldı; Harf her zaman sakkaddan sonra görünen öğeyi belirtse de, pilot testler katılımcıların öğelerden birinin renk tekerleğinden daha uzun süre görüntülendiğinden genellikle habersiz olduklarını ortaya koydu, merkezi harf işaretinin yerini bir disk aldı (1 derece çapında). ) geçerli fare konumunun altındaki rengi gösterir. Bir yanıt kaydedildikten sonra, tekerlek bir sonraki denemeyi başlatarak, sakkadik öncesi sabitleme noktasıyla değiştirildi.
Sakkad öncesi sabitleme noktasının kaybolmasından 500 ms sonra bir sakkad başlatılmamışsa, sakkaddan önce herhangi bir zamanda sakkad öncesi sabitleme noktasından 2 derece, sakkad daha uzağa indiyse
Sakkad 150 ms'den uzun sürdüyse veya renk tekerleği görünmeden önce bir göz kırpma rapor edildiyse, sakkadik sonrası fiksasyon noktasından 2,5 derece. Bir deneme iptal edildiğinde, aşağıdakiler için bir geri bildirim mesajı görüntülendi:
Ekranın merkezinde 2 saniye ve bloğun sonuna aynı deneysel koşulun bir denemesi eklendi.
Gözlemciler, her biri 120 denemeden oluşan dört blokta dağıtılan 480 başarılı denemeyi tamamladı. Her blok içinde, bildirilen öğenin ayarlanan boyutu ve konumu rastgele serpiştirildi. Her oturum, katılımcıların deneyin göz hareketi bileşeni konusunda eğitildiği bir alıştırma bloğu ile başladı. Bu uygulama görevinde, renkli raporun yerini sakkadın tüm deneysel gereksinimleri karşılayıp karşılamadığına ilişkin geri bildirim aldı. Hata mesajları, tetiklendiğinde deneyci tarafından sözlü olarak açıklanmıştır. Uygulama, katılımcılar görevin okülomotor yönüne güvenene kadar devam etti.

analiz
İlgilenilen birincil ölçüler, incelenen öğenin öncesi ve sonrası sakkadik rengine göre renk tepkilerinin yanlılığı ve dağılımıydı. Bunları sırasıyla dairesel ortalama ve dairesel standart sapma (SD) olarak tahmin ettik. Bu amaçla, bildirilen renk değerlerini, sakkadik öncesi renge karşılık gelen 0 derece ve sakkadik sonrası renk yönünde pozitif değerler olacak şekilde döndürdük ve yansıttık.
Yanıtlar denemelerin yarısına yansıtıldığından, herhangi bir genel CW veya CCW yanıt yanlılığı dengelendi ve dairesel ortalamanın hesaplanmasını etkileyemezdi; ancak, böyle bir yanıt yanlılığı,
dairesel SD. Bunu ele almak için, yanıtları döndürdükten sonra, ancak sakkadik sonrası rengi pozitif hale getirmek için onları yansıtmadan önce (yukarıda açıklandığı gibi), denemeler üzerinden dairesel ortalama olarak hesaplanan her katılımcı için genel yanıt yanlılığını çıkardık. Bu işlem yalnızca dairesel SD tahmin edilirken uygulandı, ancak dairesel ortalamanın tahminleri üzerinde hiçbir etkisi olmayacağına dikkat edin.
İstatistiksel hipotez testleri, varsayılan önceliklerle JASP'de (JASP Team, 2020) Bayesian ANOVA ve Bayesian t-testleri kullanılarak gerçekleştirilmiştir. Sonuçların BF10'u beştir, bir fark için kanıtın gücünün, fark olmadığının kanıtının gücünden beş kat daha fazla olduğunu gösterir. Tersine, beş BF01, hiçbir farkı desteklemeyen aynı kanıt gücünü gösterir.